Envíanos un correo electrónico
Productos
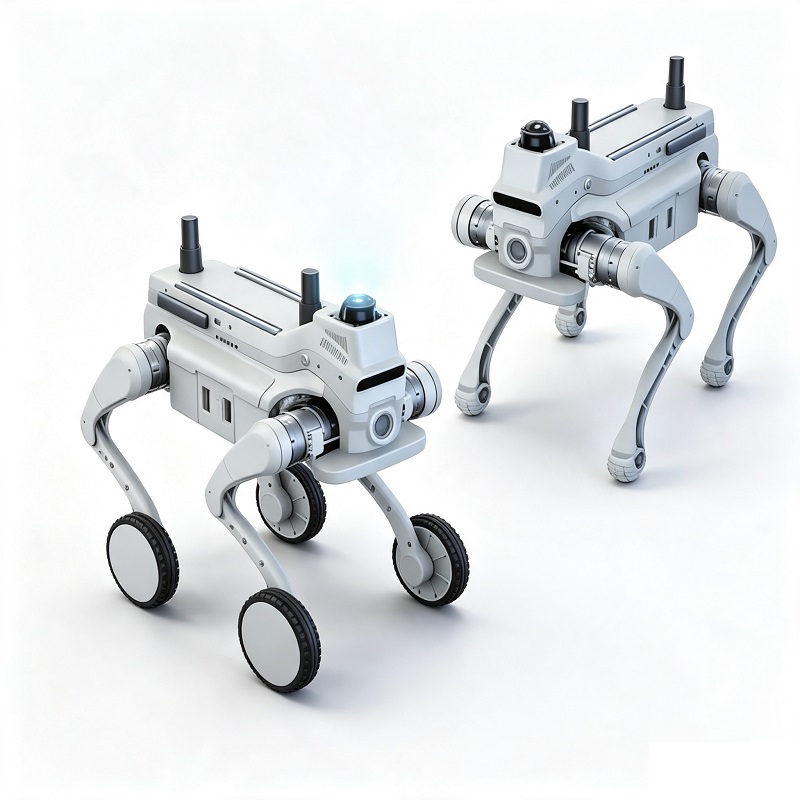
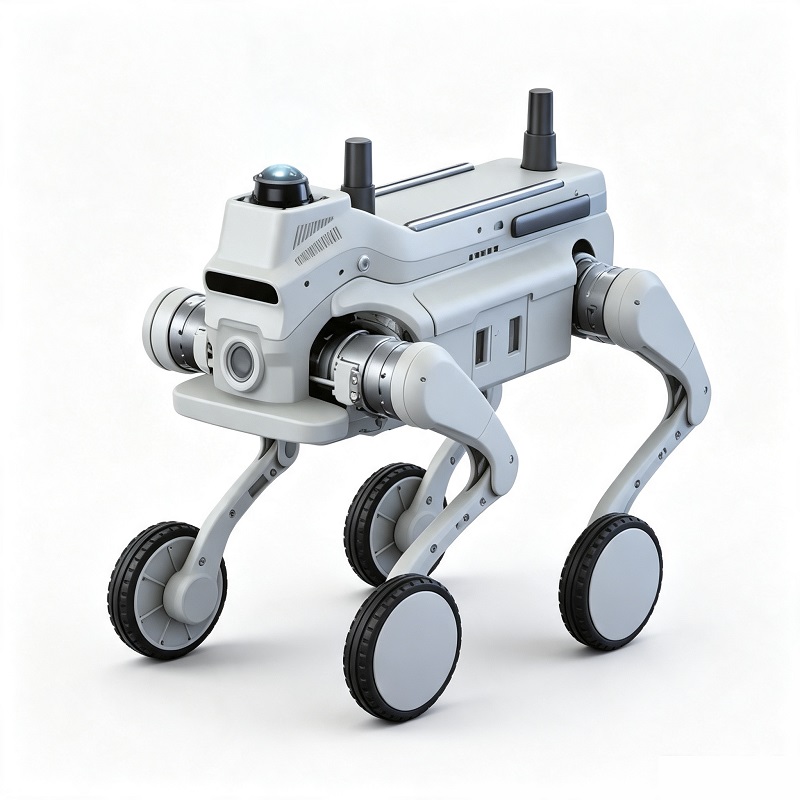
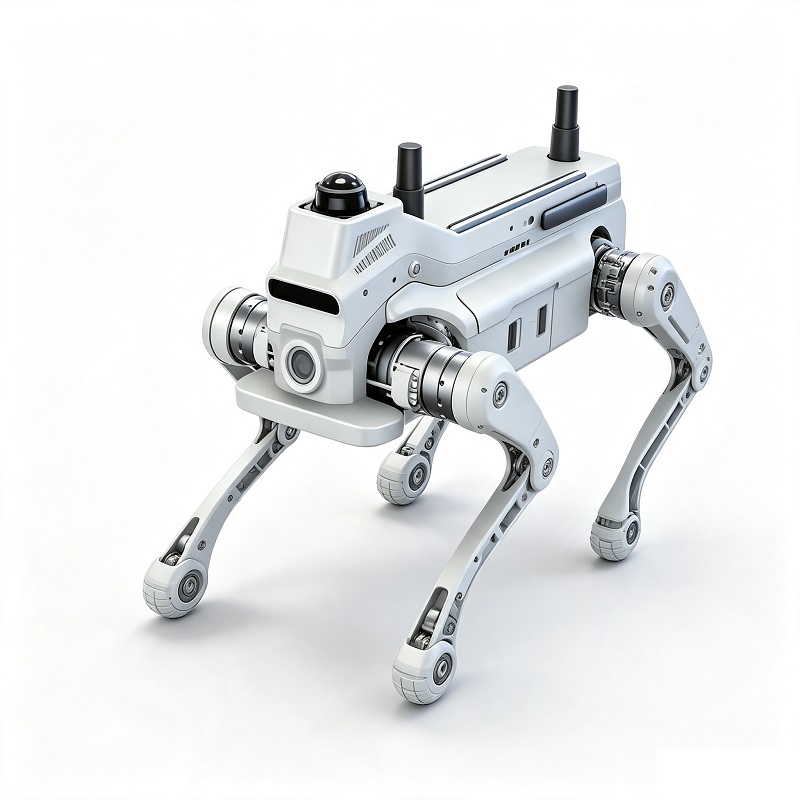
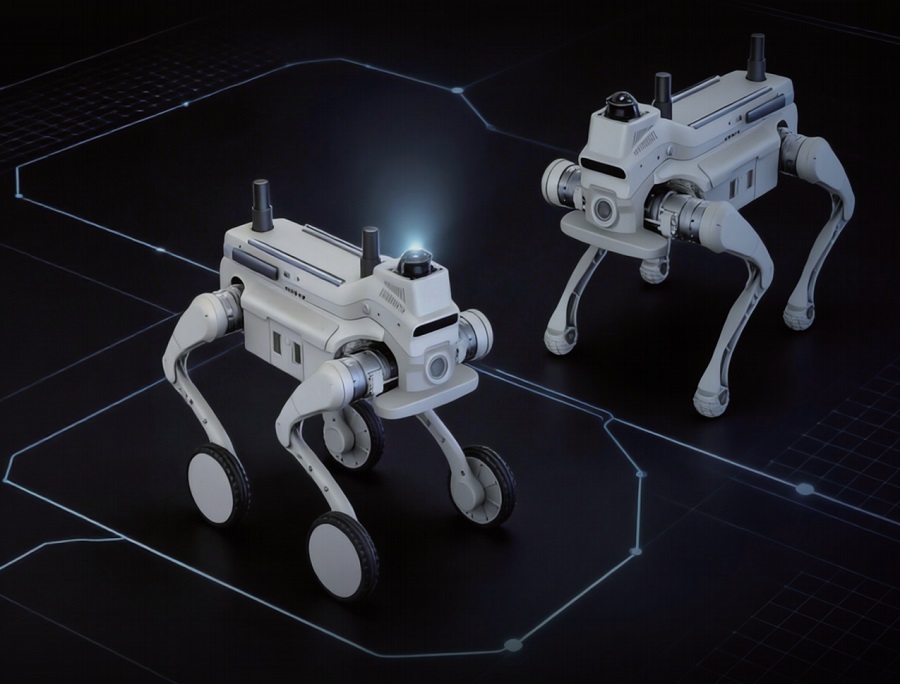
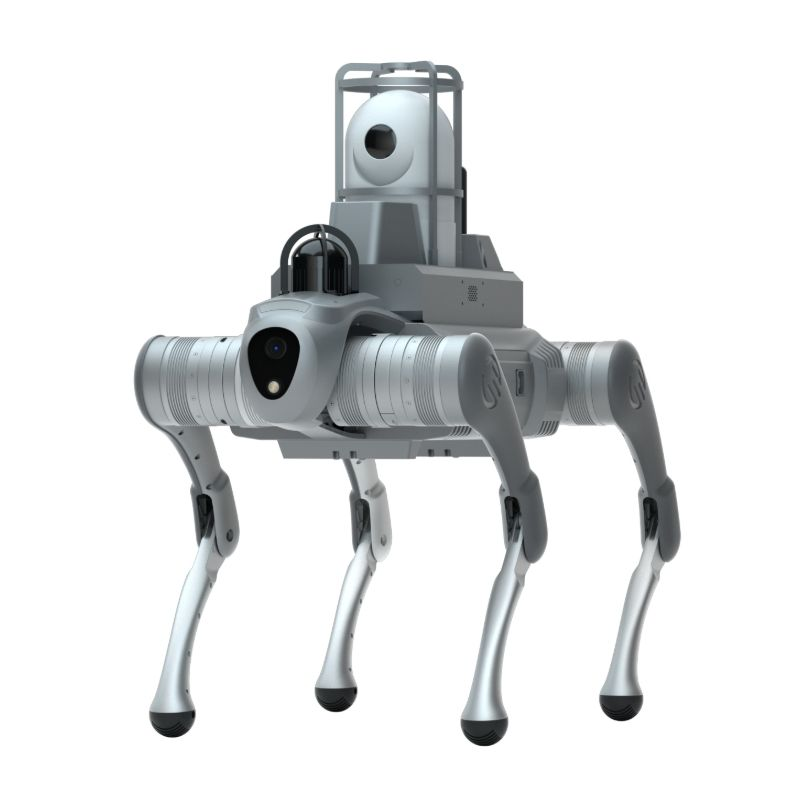
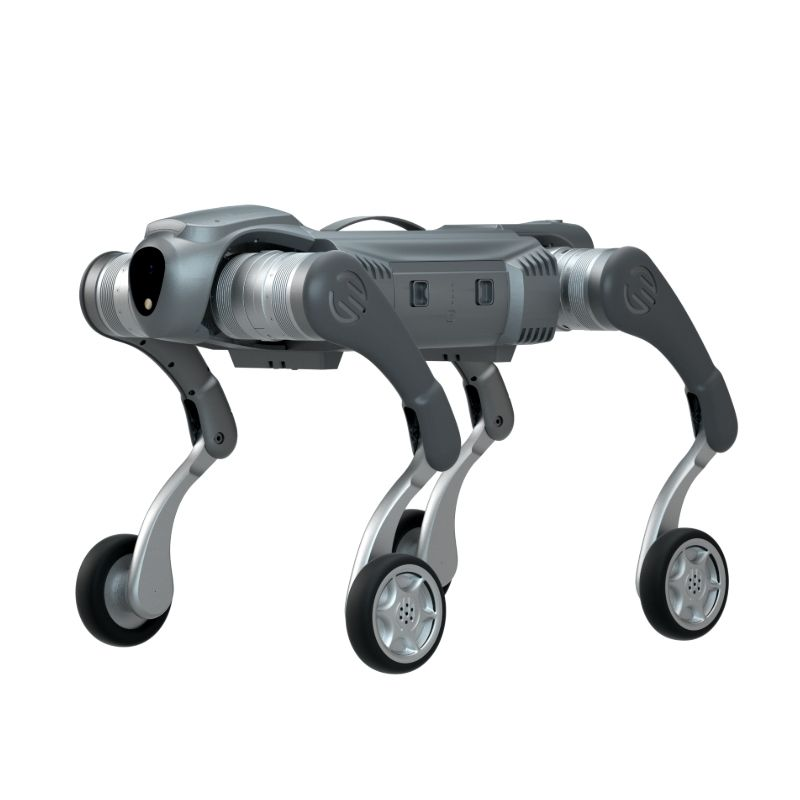
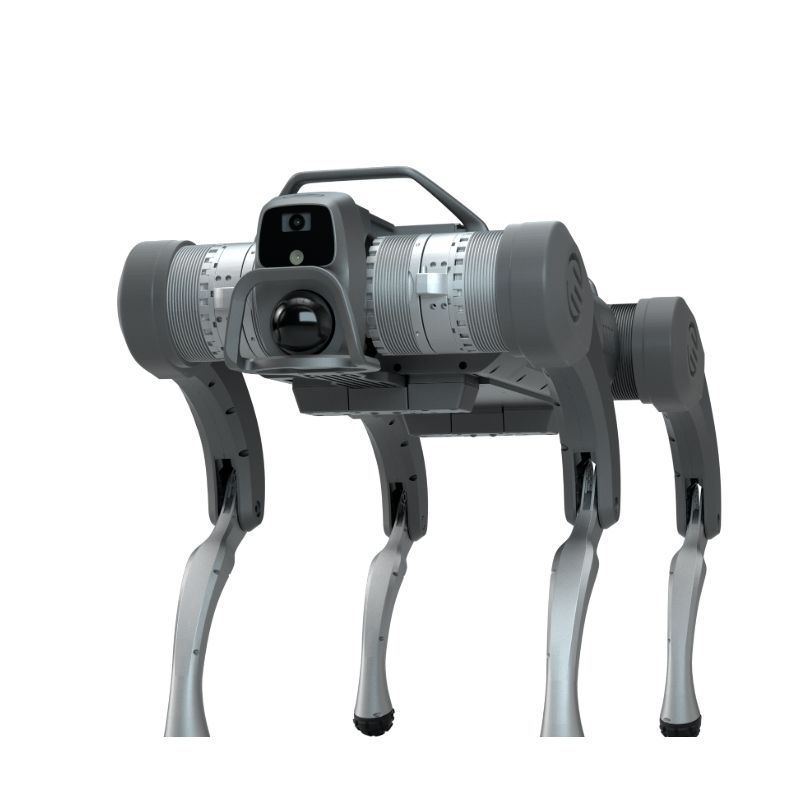
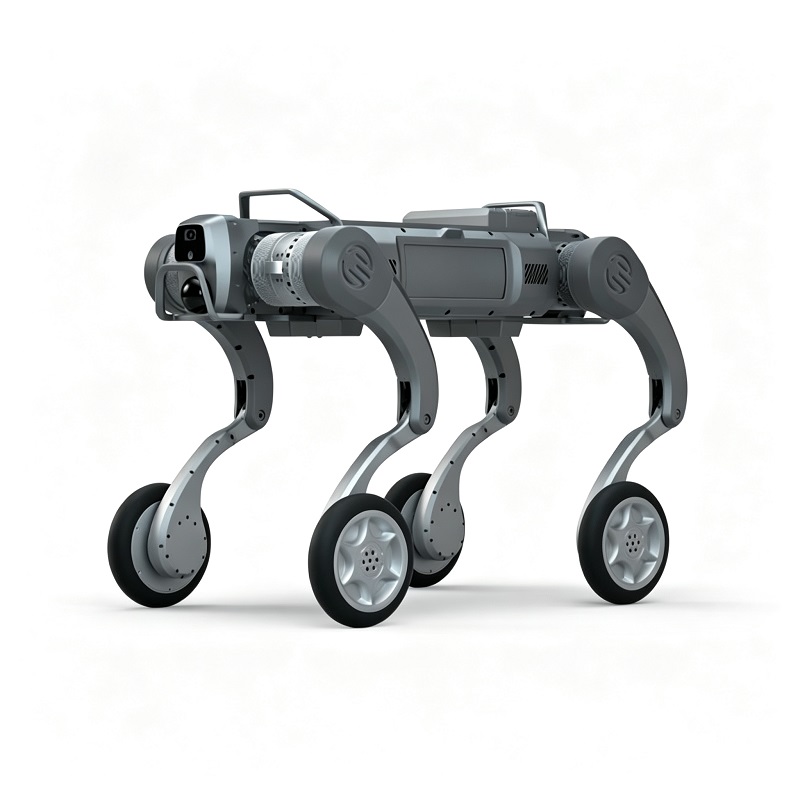
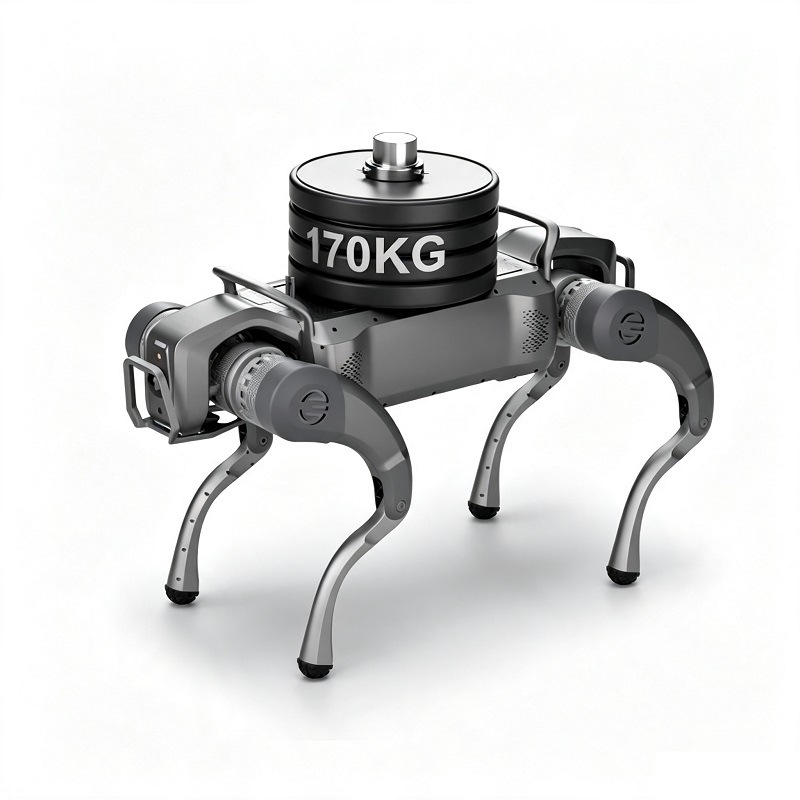
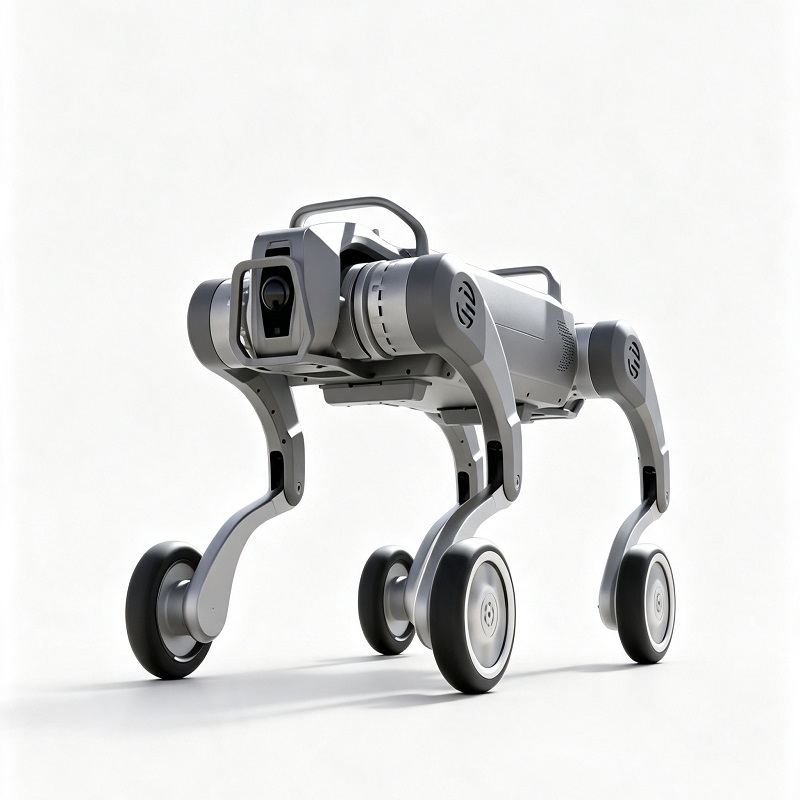
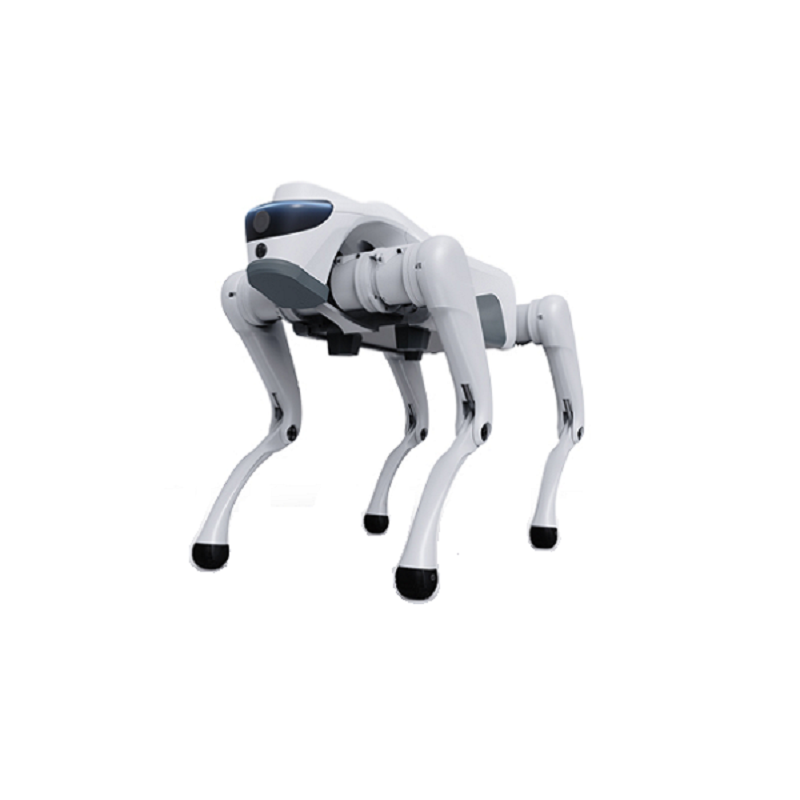
Robot industrial cuadrúpedo para inspección e investigación
  • Robot industrial cuadrúpedo para inspección e investigaciónRobot industrial cuadrúpedo para inspección e investigación
  • Robot industrial cuadrúpedo para inspección e investigaciónRobot industrial cuadrúpedo para inspección e investigación
  • Robot industrial cuadrúpedo para inspección e investigaciónRobot industrial cuadrúpedo para inspección e investigación

Robot industrial cuadrúpedo para inspección e investigación

Model:WD-L1 EDU
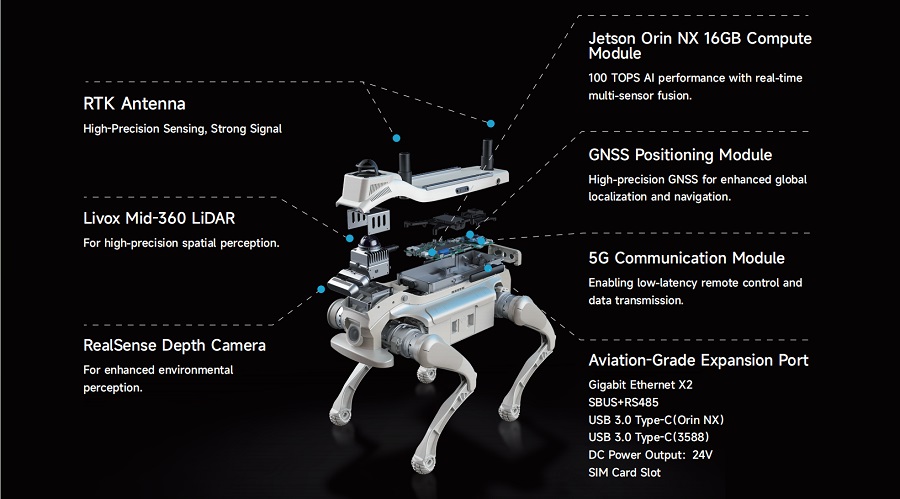
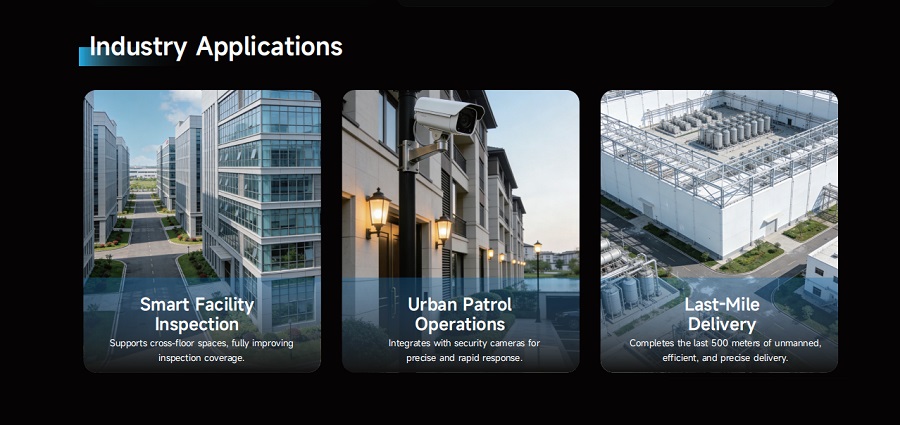
El robot cuadrúpedo WD-L1 EDU es una plataforma móvil de cuatro patas de alto rendimiento para investigación e inspección industrial. Integrado con LiDAR, cámara de profundidad, posicionamiento 5G y RTK, admite movilidad todoterreno, navegación autónoma, desarrollo secundario y expansión de carga útil, ideal para patrullaje de instalaciones, monitoreo de seguridad y entregas no tripuladas a corta distancia.

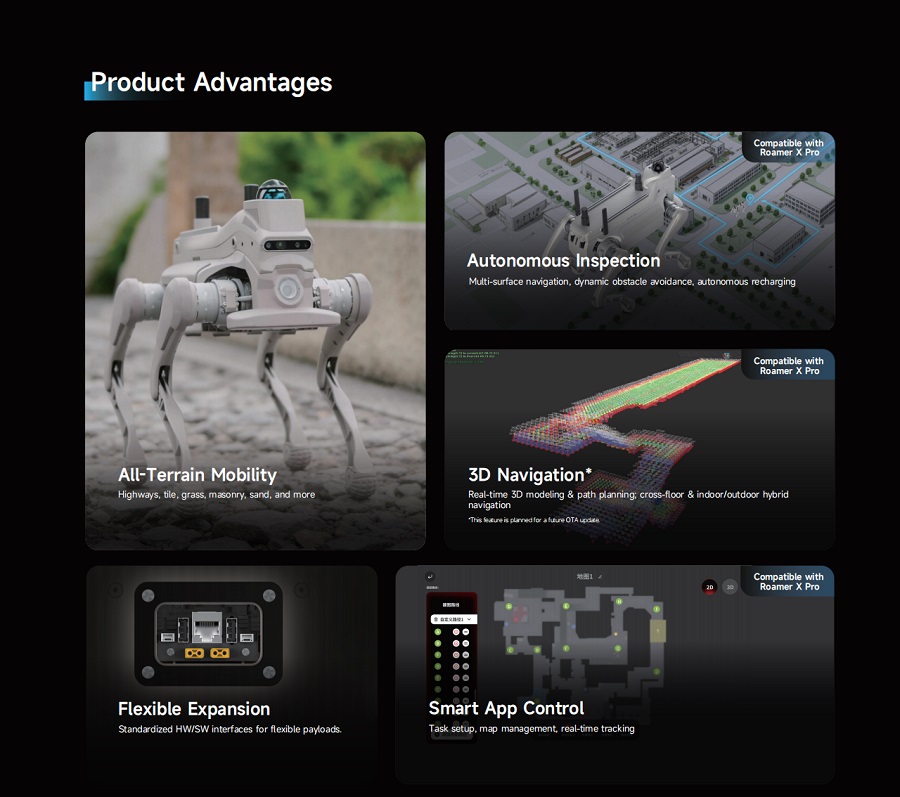
Ventajas principales del producto

1.Movilidad todoterreno

Viaje de manera estable sobre pavimento, pasto, arena, caminos de piedra y terreno irregular. El ángulo máximo de escalada alcanza los 40°, adaptable a entornos interiores y exteriores complejos.

2.Inspección autónoma y navegación 3D

Admite modelado de entornos 3D en tiempo real, evitación dinámica de obstáculos, navegación híbrida interior-exterior a través del piso, planificación automática de rutas y recarga autónoma.

Comunicación de baja latencia 3.5G

El módulo de comunicación 5G admite control remoto en tiempo real y transmisión de datos de sensores de gran volumen.

4.Plataforma abierta para el desarrollo secundario

Interfaces de software y hardware completamente abiertas, convenientes para la verificación de algoritmos, la investigación de robots y el desarrollo de funciones personalizadas.

Notas

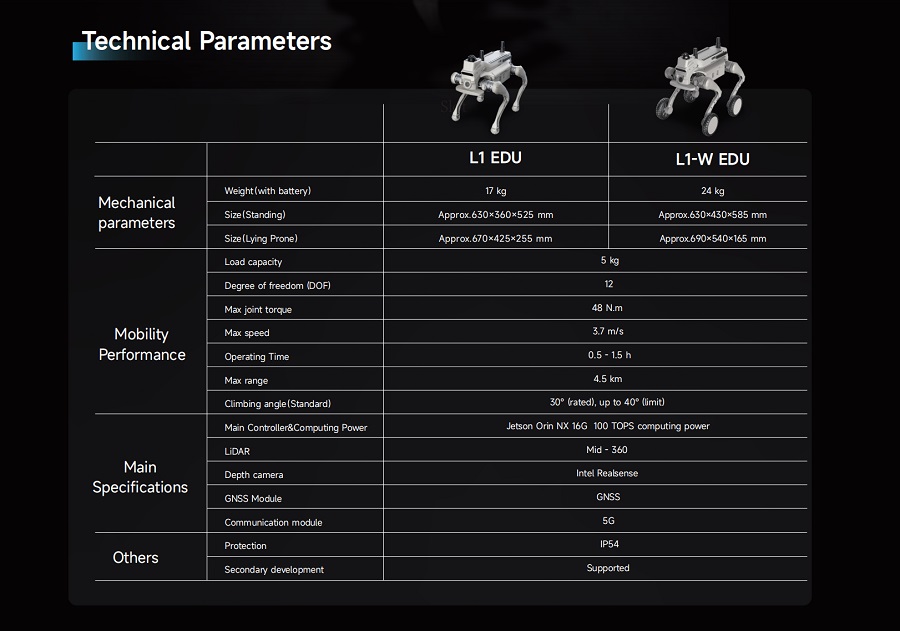
1.El robot es adecuado para un entorno de trabajo de -10 ℃ ~ +45 ℃. Evite la exposición prolongada a lluvias intensas, entornos fuertemente corrosivos y polvorientos.

2.IP54 a prueba de polvo e impermeable, no se puede sumergir en agua.

3. No opere el robot en pendientes pronunciadas que excedan el ángulo de ascenso límite para evitar que se vuelque.

4.Compruebe periódicamente la lubricación de las juntas, el estado de la batería y la limpieza de la lente del sensor antes de la misión.

5. El desarrollo secundario seguirá las especificaciones de interfaz oficiales; La modificación no autorizada del circuito de alimentación puede causar daños al equipo.

6. Sugerir operar dentro de la cobertura de comunicación para garantizar una señal de control remoto estable.

Enviar Consulta
Datos de contacto
  • DIRECCIÓN

    Sala 3025, Edificio 1, Zona F, Guangxuan Road, Base de la Sede Internacional del Aeropuerto, Distrito Dongli, Ciudad de Tianjin, China

  • Teléfono

    +86-15022269233

  • Correo electrónico

    info@tjwdhk.cn

📧 Consulta de ventas

Consultoría de ventas profesional y soluciones personalizadas para ayudarle a obtener cotizaciones de productos y un servicio dedicado.

📝 Formulario de consulta

Complete nuestro formulario de consulta rápida y nuestro equipo comercial responderá a su solicitud con prontitud.

🛠️ Soporte técnico

Asistencia técnica las 24 horas, los 7 días de la semana y resolución remota de problemas para garantizar operaciones estables y una rápida resolución de problemas.

📍 Ubicaciones de las oficinas

Red global de oficinas que cubre América del Norte, Europa y Asia-Pacífico para soporte localizado.
✈️ Tianjin Weide Aviation Technology Co., Ltd.

🚀 Carrera

Explore nuevas oportunidades profesionales y únase a un equipo dinámico e innovador para lograr avances y crecimiento mutuos.
Correo electrónico
info@tjwdhk.cn
Teléfono
+86-15022269233
DIRECCIÓN
Sala 3025, Edificio 1, Zona F, Guangxuan Road, Base de la Sede Internacional del Aeropuerto, Distrito Dongli, Ciudad de Tianjin, China
X
Utilizamos cookies para ofrecerle una mejor experiencia de navegación, analizar el tráfico del sitio y personalizar el contenido. Al utilizar este sitio, acepta nuestro uso de cookies. política de privacidad
RechazarAceptar